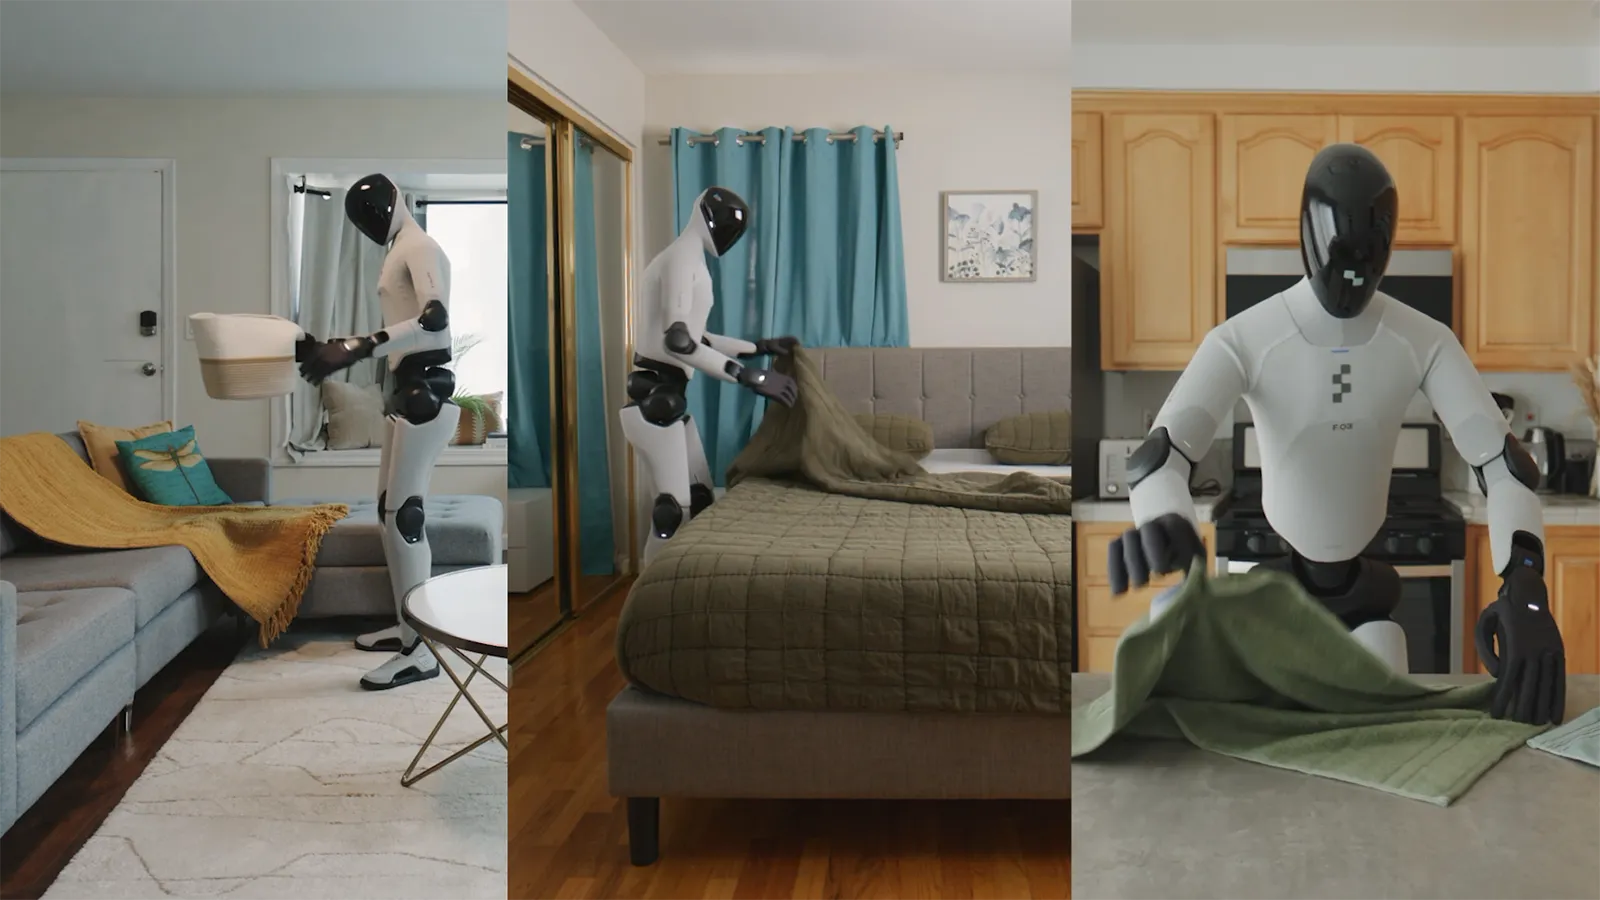
Ein humanoider Roboter betritt eine fremde Wohnung, sammelt Spielzeug ein und legt es in einen Korb. In einem anderen Haushalt faltet er Handtücher oder macht ein Bett. Figure hat sein neues KI-Modell Helix 2.5 für solche Aufgaben in 30 Wohnungen im Großraum San Francisco erprobt. Der Roboter musste sich dort ohne Training vor Ort zurechtfinden.
Was »Zero Shot« hier bedeutet
Figure hatte das Modell zunächst mit »Index« trainiert, einem Datensatz menschlicher Tätigkeiten. Anschließend erhielt es Trainingsdaten für die drei konkreten Aufgaben. Die Wohnungen und die verwendeten Gegenstände kamen darin aber nicht vor. Auch während der Tests passte Figure das Modell nicht an die neuen Umgebungen an.
Der Roboter musste sich durch unterschiedlich eingerichtete Räume bewegen, Gegenstände finden und seinen Körper passend ausrichten. Beim Bettenmachen konnte er etwa um das Bett herumgehen, um eine misslungene Bewegung zu korrigieren. Jede der drei Aufgaben wurde in allen 30 Haushalten mit derselben Modellversion getestet.
Anzeige
Vortraining macht den Unterschied
Für einen Vergleich trainierte Figure ein zweites Modell mit denselben aufgabenspezifischen Daten, aber ohne das Vortraining mit »Index«. Die übrigen Bedingungen blieben gleich. In den unbekannten Wohnungen schloss das vortrainierte Modell 56 Prozent der Versuche erfolgreich ab, das Vergleichsmodell nur 9 Prozent.
Die Bewertung war streng. Beim Aufräumen mussten alle 15 verteilten Spielzeuge im Korb landen. Bei den anderen Aufgaben zählten nur vollständig gefaltete und abgelegte Handtücher beziehungsweise ein fertig gemachtes Bett. Teilerfolge wurden nicht als Erfolg gewertet.
Der Vergleich zeigt, welchen Unterschied Daten über menschliches Verhalten bei diesen drei Aufgaben machten. Trotzdem ist Helix 2.5 immer noch ein gutes Stück von einer 100% Erfolgsquote entfernt.