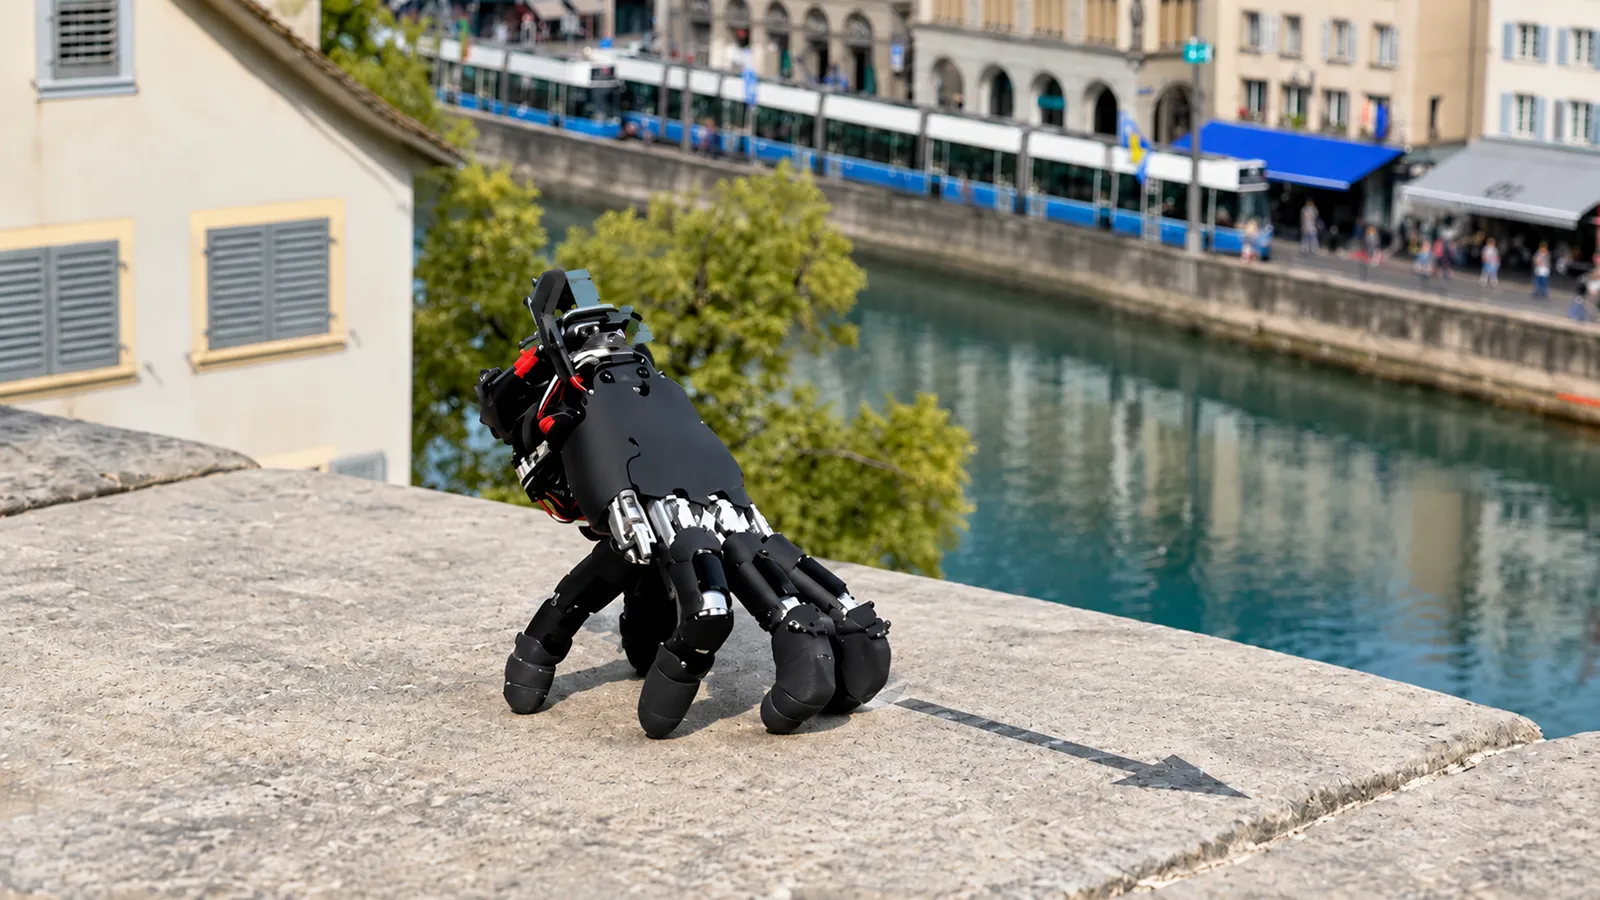
Eine Roboterhand der ETH Zürich bewegt sich ohne Arm auf ihren Fingern fort. Sie krabbelt über Schotter und Gras, richtet sich nach Stürzen wieder auf und bedient eine Tastatur. Das erinnert an das »eiskalte Händchen« aus »The Addams Family«.
Fünf Finger tragen die ganze Hand
Forscher des Soft Robotics Lab haben eine handelsübliche rechte Hand von Wuji Technology zum mobilen Roboter umgebaut. In Versuchen lief sie auf 14 verschiedenen Oberflächen, darunter Teppich, Kunstrasen und Metallgitter.
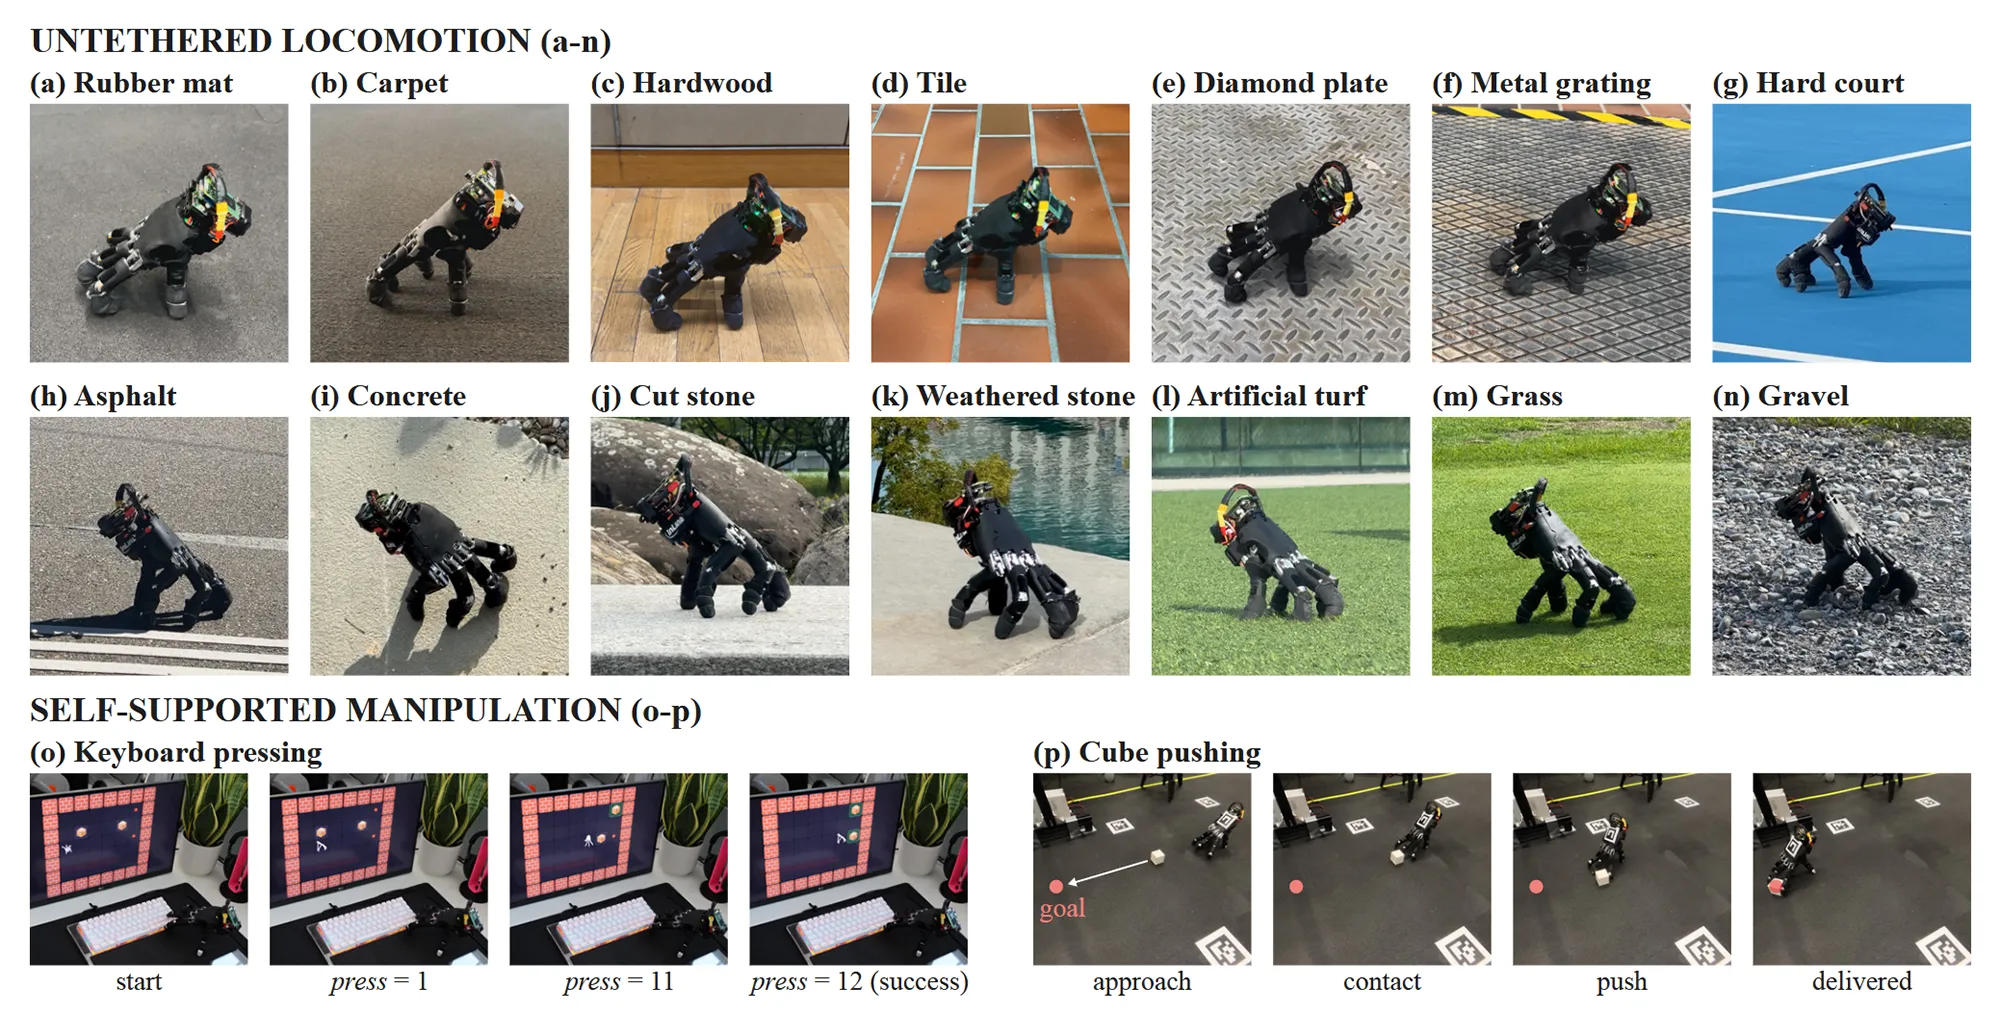
Ein Bediener gab die Laufrichtung per Gamepad vor. Nach 21 von 25 Stürzen richtete sich die Hand ohne Hilfe wieder auf.
Akku, Lagesensor und ein Raspberry Pi Zero 2 W sitzen auf dem Handrücken. Dadurch trägt die 818 Gramm schwere Hand ihre Stromversorgung und den Computer zur Bewegungssteuerung selbst.
Die fünf Finger mit insgesamt 20 angetriebenen Gelenken blieben unverändert. Das macht die Steuerung knifflig, denn die Finger sind unterschiedlich lang und der Daumen steht ihnen gegenüber. Hebt sich ein Finger für den nächsten Schritt, müssen die übrigen die Hand im Gleichgewicht halten.
Die Bewegungssteuerung lernte das mit Reinforcement Learning in Nvidias Simulationsumgebung Isaac Lab. Ein Belohnungssystem förderte erfolgreiche Bewegungen und stabiles Abstützen. Wann welcher Finger einen Schritt macht, lernte das KI-Modell selbst.
Anzeige
Die Hand drückt Tasten und schiebt einen Würfel
Beim Drücken einer Taste übernehmen die übrigen Finger ebenfalls das Abstützen. In einer Folge von 32 Befehlen traf die Hand 29-mal die richtige Pfeiltaste, eine Trefferquote von 91 Prozent. Die Tastatur wurde zuvor von einem Bediener passend ausgerichtet.
So führte die Hand auch zwei Lösungsfolgen für das Schieberätsel Sokoban aus. Die Spielzüge gab der Bediener vor, die Hand übernahm die Tastendrücke.
Zusätzlich schob die Hand einen Würfel zu vorgegebenen Zielen. Dafür lieferte eine Kamera über der Arbeitsfläche die Positionen von Hand und Würfel an den Bordcomputer. Die Finger dienten dabei zugleich als Beine und zum Schieben.