Google zeigt, wie »Gemini 4 Argon« Roboter steuert, Bewegungen in Simulationen erprobt und aus Fehlversuchen Verbesserungen ableitet. Das KI-Modell verbindet dafür Kamerabilder, räumliches Verständnis und selbst geschriebenen Code, um Aufgaben vom Aufräumen bis zum Training anderer Robotikmodelle zu bearbeiten.
Erst virtuell üben, dann den Müll entsorgen
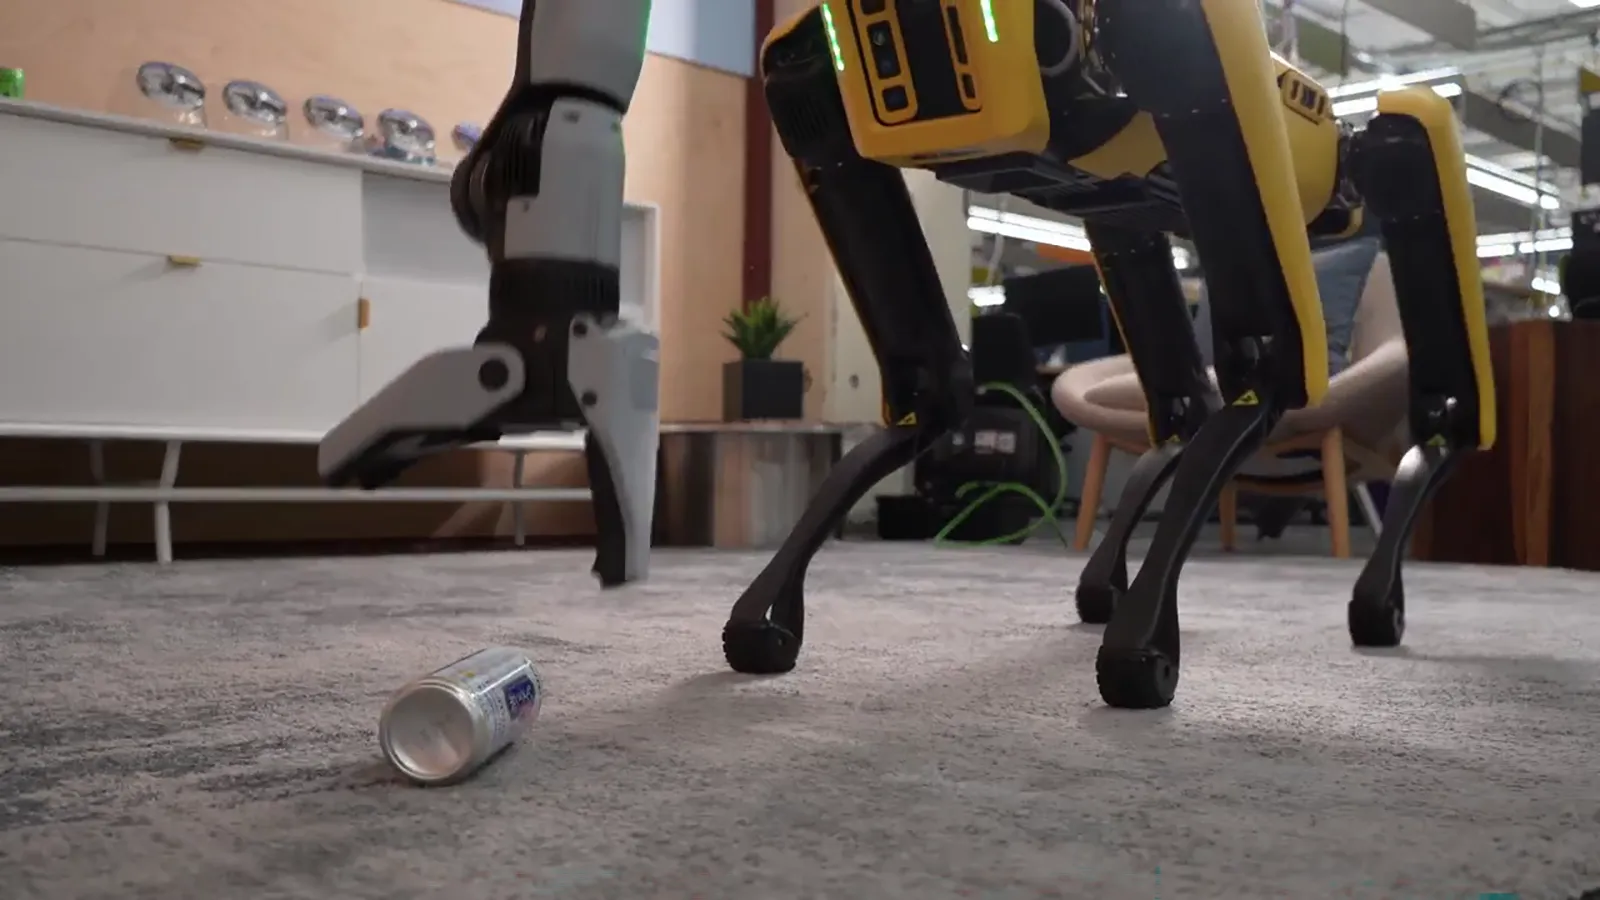
Ein Beispiel ist der Roboterhund Spot von Boston Dynamics. Argon erstellt in der Physiksimulation MuJoCo einen digitalen Nachbau eines Treteimers und übt, wie Spot auf drei Beinen das Gleichgewicht hält, während das vierte den Deckel öffnet.
Quelle: Google
Anschließend führt Spot die Bewegung am echten Eimer aus und wirft Getränkedosen hinein. Vor dem Loslassen überprüft Argon sowohl die Position des Fußes auf dem Pedal als auch die Ausrichtung des Greifers über dem Eimer.
Für solche Simulationen nutzt das Modell Robotervideos, Aufnahmen aus der Sicht eines Menschen oder handgezeichnete Skizzen. Es rekonstruiert die beteiligten Objekte und stimmt Eigenschaften wie Masse und Reibung auf die Aufgabe ab.
Anzeige
87 Prozent im Benchmark, bessere Ergebnisse am Roboter
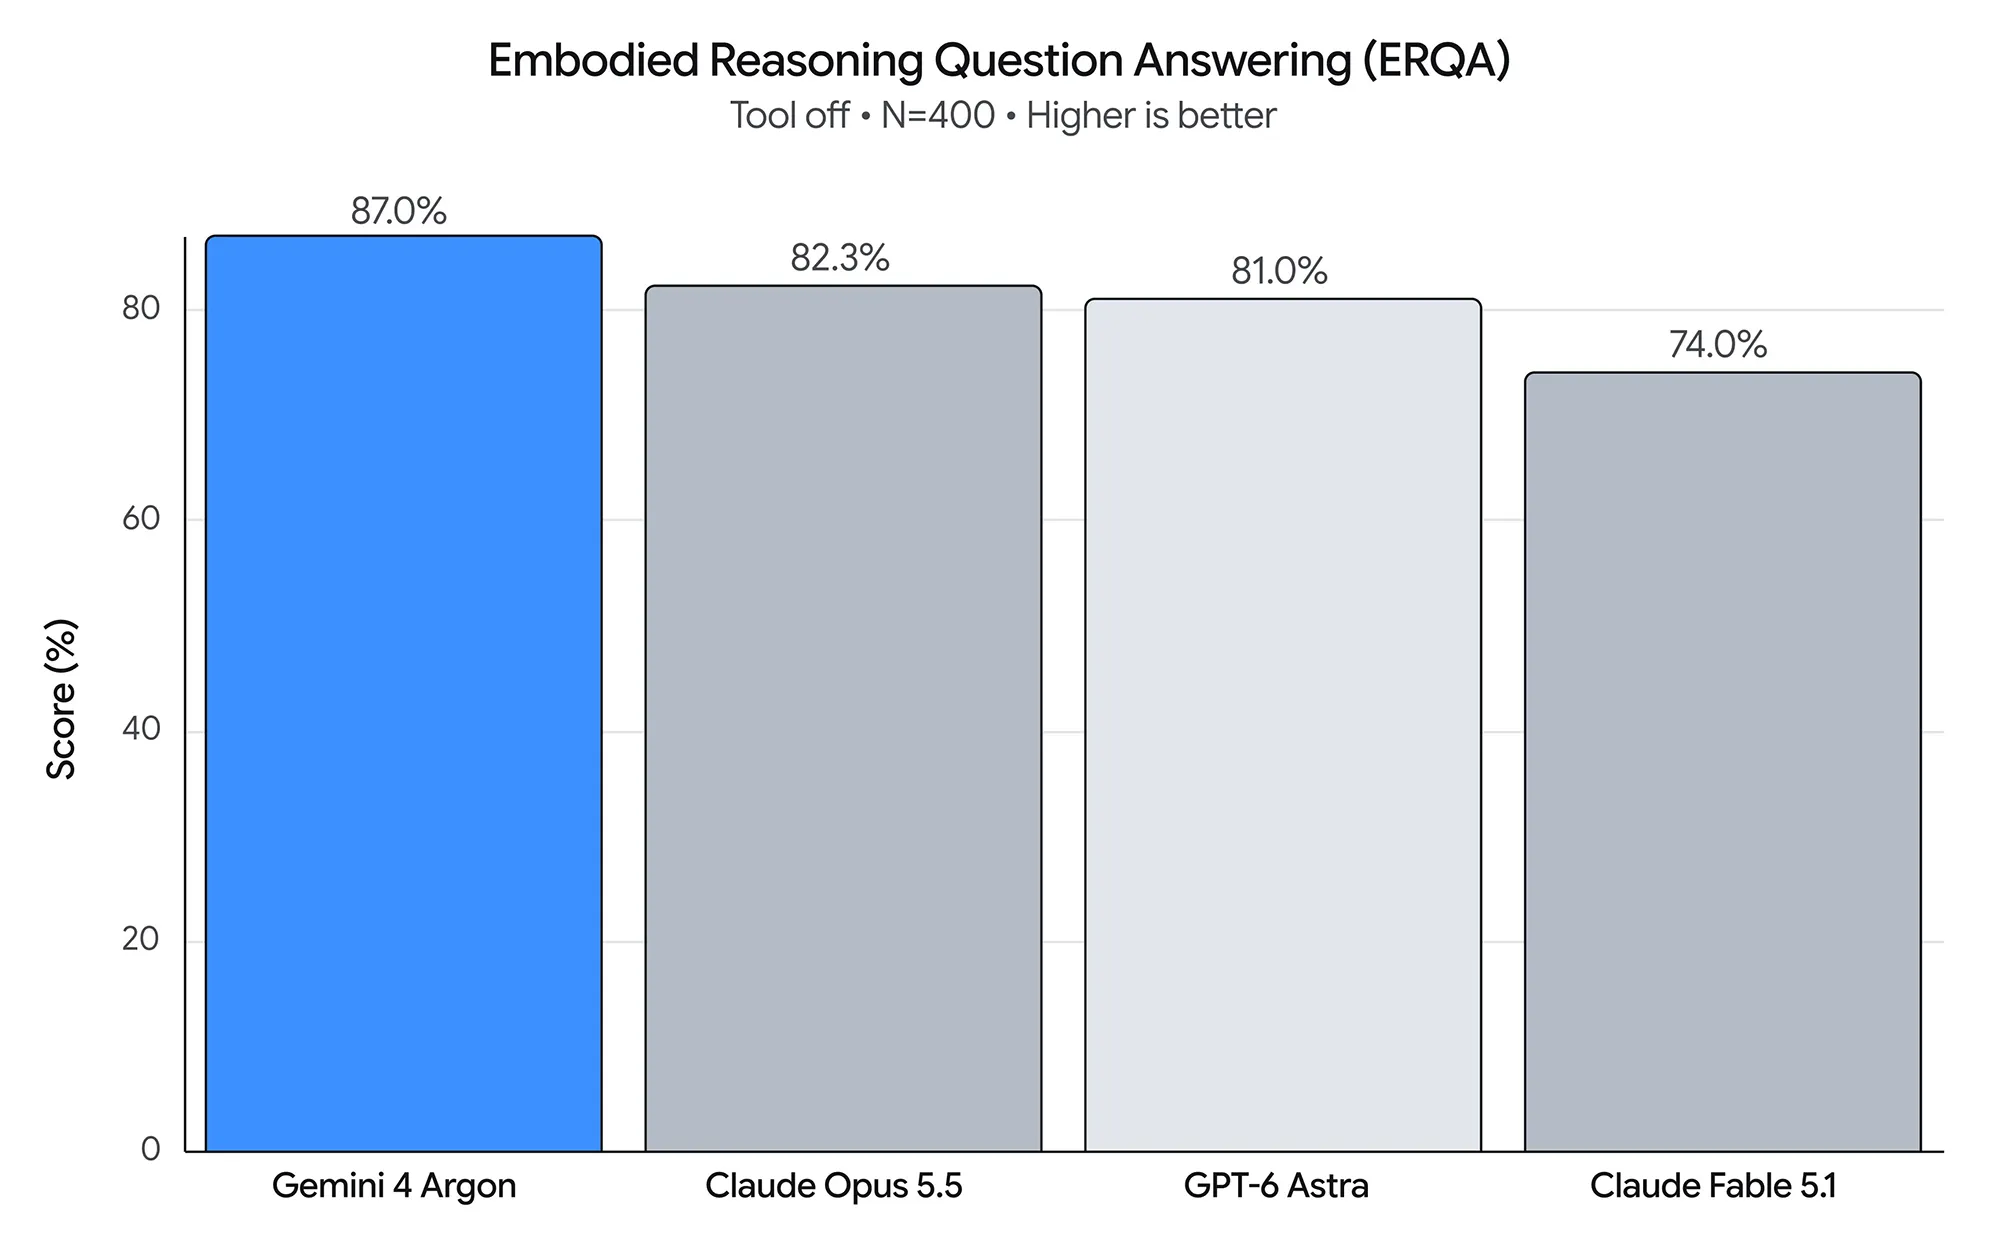
Im ERQA-Benchmark für physisches und räumliches Verständnis erreicht Argon bei 400 Fragen ohne zusätzliche Tools 87 Prozent. Dahinter liegen Claude Opus 5.5 mit 82 Prozent, GPT-6 Astra mit 81 Prozent und Claude Fable 5.1 mit 74 Prozent.
Quelle: Google
In einem weiteren Versuch erzeugt Argon aus einem einzelnen Foto eines Arbeitsplatzes mehr als 4.500 simulierte Trainingsabläufe für ein Robotikmodell. Nach dem Training steigt dessen Erfolgsquote am echten Roboter von 56 auf 75 Prozent, während die Ausführungszeit von 35 auf 24 Sekunden sinkt.
Argon analysiert außerdem Videos und erkennt misslungene Griffe, Pausen und Fortschritte bei einer Aufgabe. Entwickler können das Modell in Google AI Studio und Antigravity mit einem Google-AI-Ultra-Abo nutzen. Über die kostenpflichtige Gemini API ist es unter »gemini-4-argon« verfügbar.