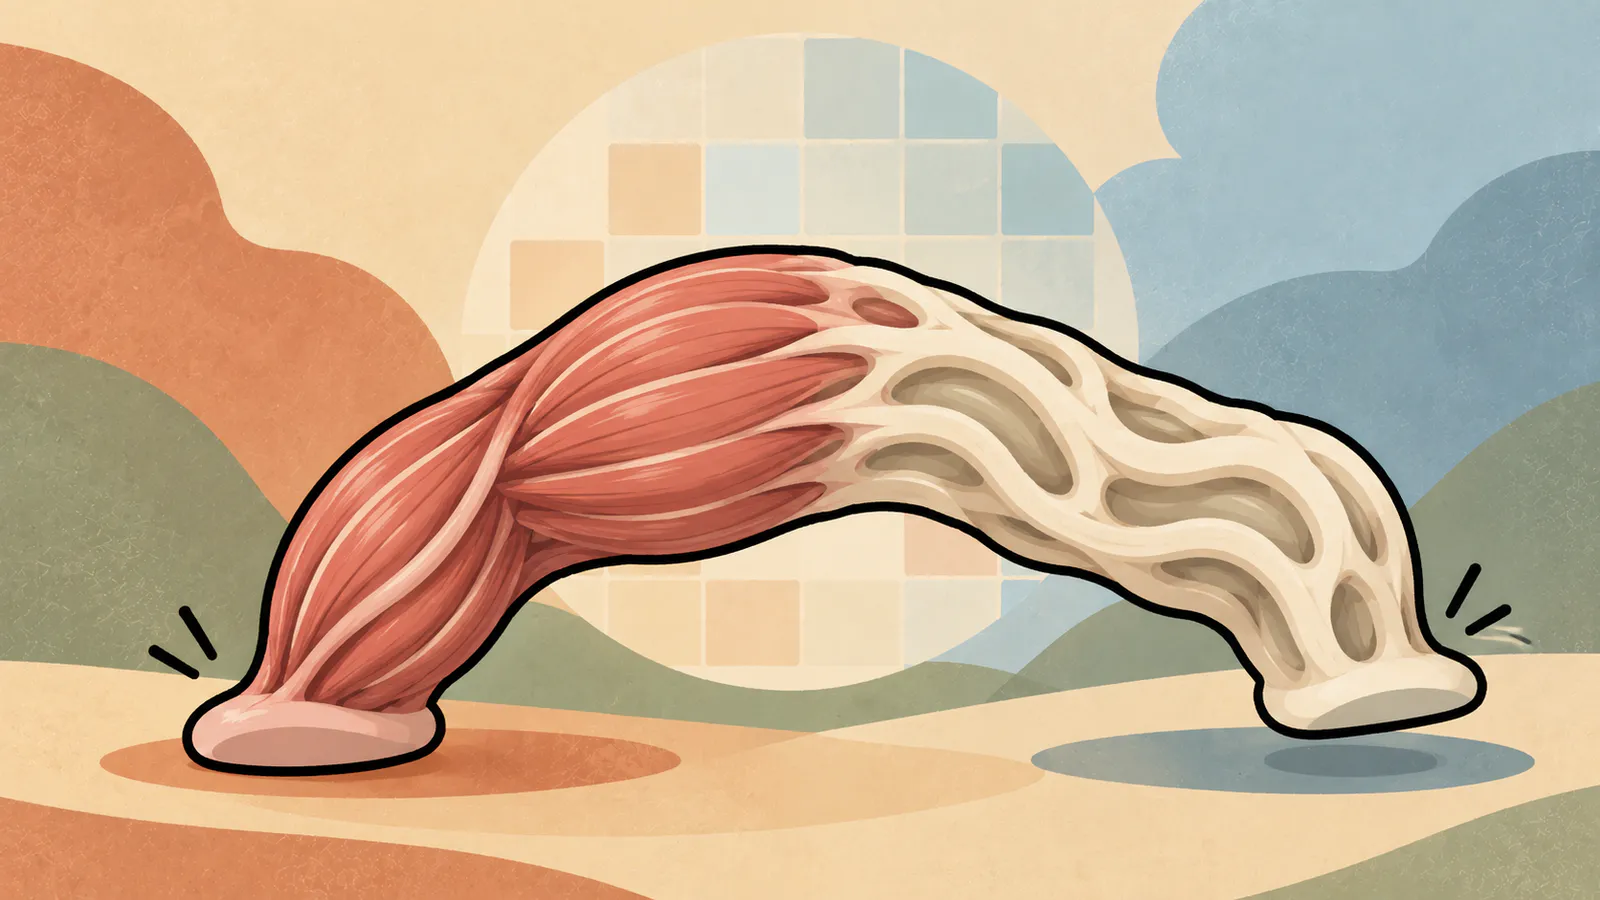
Forscher der ETH Zürich haben lebende Muskelantriebe entwickelt, die kleine Roboter springen, schwimmen, gehen und greifen lassen. Die gemeinsam mit einem weichen Gerüst entworfenen Bioaktuatoren erreichen bei vergleichbarer Muskelmenge einen bis zu elfmal größeren Bewegungsumfang als frühere Konstruktionen.
Die etwa 1,5 Zentimeter langen Antriebe bestehen aus gezüchteten Muskelzellen von Mäusen und einem wasserreichen Hydrogel-Gerüst. Anders als bei bisherigen Ansätzen entwarf das Team beide Bestandteile nicht nacheinander. Eine Computersimulation suchte direkt nach Anordnungen, bei denen eine Muskelkontraktion das gesamte Bauteil möglichst weit verformt.
Anschließend stellten die Forscher die berechneten Gerüste per Xolografie her. Bei diesem 3D-Druckverfahren formt Licht das Hydrogel, ein Gerüst entsteht in rund einer Minute. Feine Rillen halten das Muskelgewebe fest und richten seine Fasern aus. Dadurch überträgt sich die Kraft besser auf das Gerüst.
Ein Sprung über ein Drittel der Körperlänge
Elektrische Impulse bringen die Muskelzellen zum Zusammenziehen. Mit einer einzigen Kontraktion hebt sich ein Bioaktuator rund fünf Millimeter vom Boden einer Laborschale ab. Das entspricht etwa einem Drittel seiner Körperlänge.
Eine gehende Variante legt 6,2 Millimeter pro Sekunde zurück. Gemessen an ihrer Körperlänge bewegt sie sich damit schneller als alle bisher beschriebenen gehenden Biohybrid-Roboter.
Anzeige
Lebendes Gewebe braucht weiterhin Versorgung
Außerhalb des Labors können die Roboter noch nicht arbeiten. Das Muskelgewebe überlebt bislang nur in einer Nährflüssigkeit. Größere Konstruktionen bräuchten zudem ein künstliches Gefäßsystem, das Sauerstoff und Nährstoffe zuführt und Abfallstoffe abtransportiert.
Hinzu kommt, dass gezüchtetes Gewebe nicht jedes Mal gleich heranreift. Das Team will deshalb besser steuern, wie sich die Muskeln während ihrer Entwicklung im Labor verändern.